About
情野研究室は 2026年4月に福島大学にて発足した新しい研究室 です。
本研究室では,新しいロボットシステムの創成のために, ロボットの機構と制御の両面から,実問題を解決する方法を研究しています。
News
2026.09 研究室ホームページを公開しました。
2026.04 研究室が発足しました。
Research Highlights
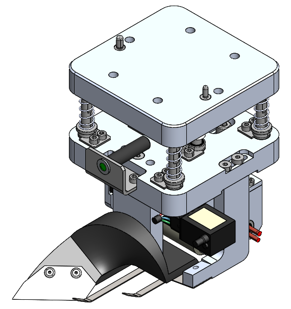
Robotic Mechanisms
新しいロボット機構の設計・開発を行います。
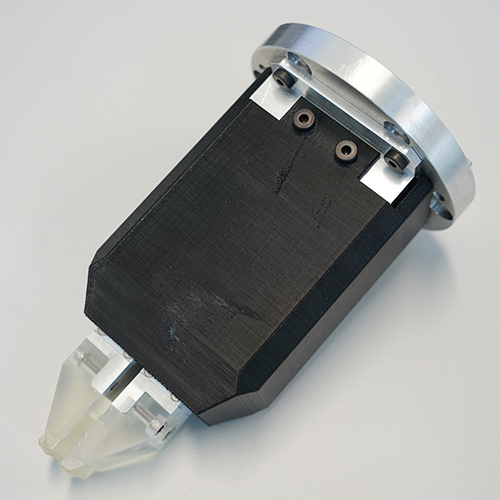
Passive Actuator-Less Grippers
対象物との相互作用を利用した把持機構やロボットハンドを研究します。
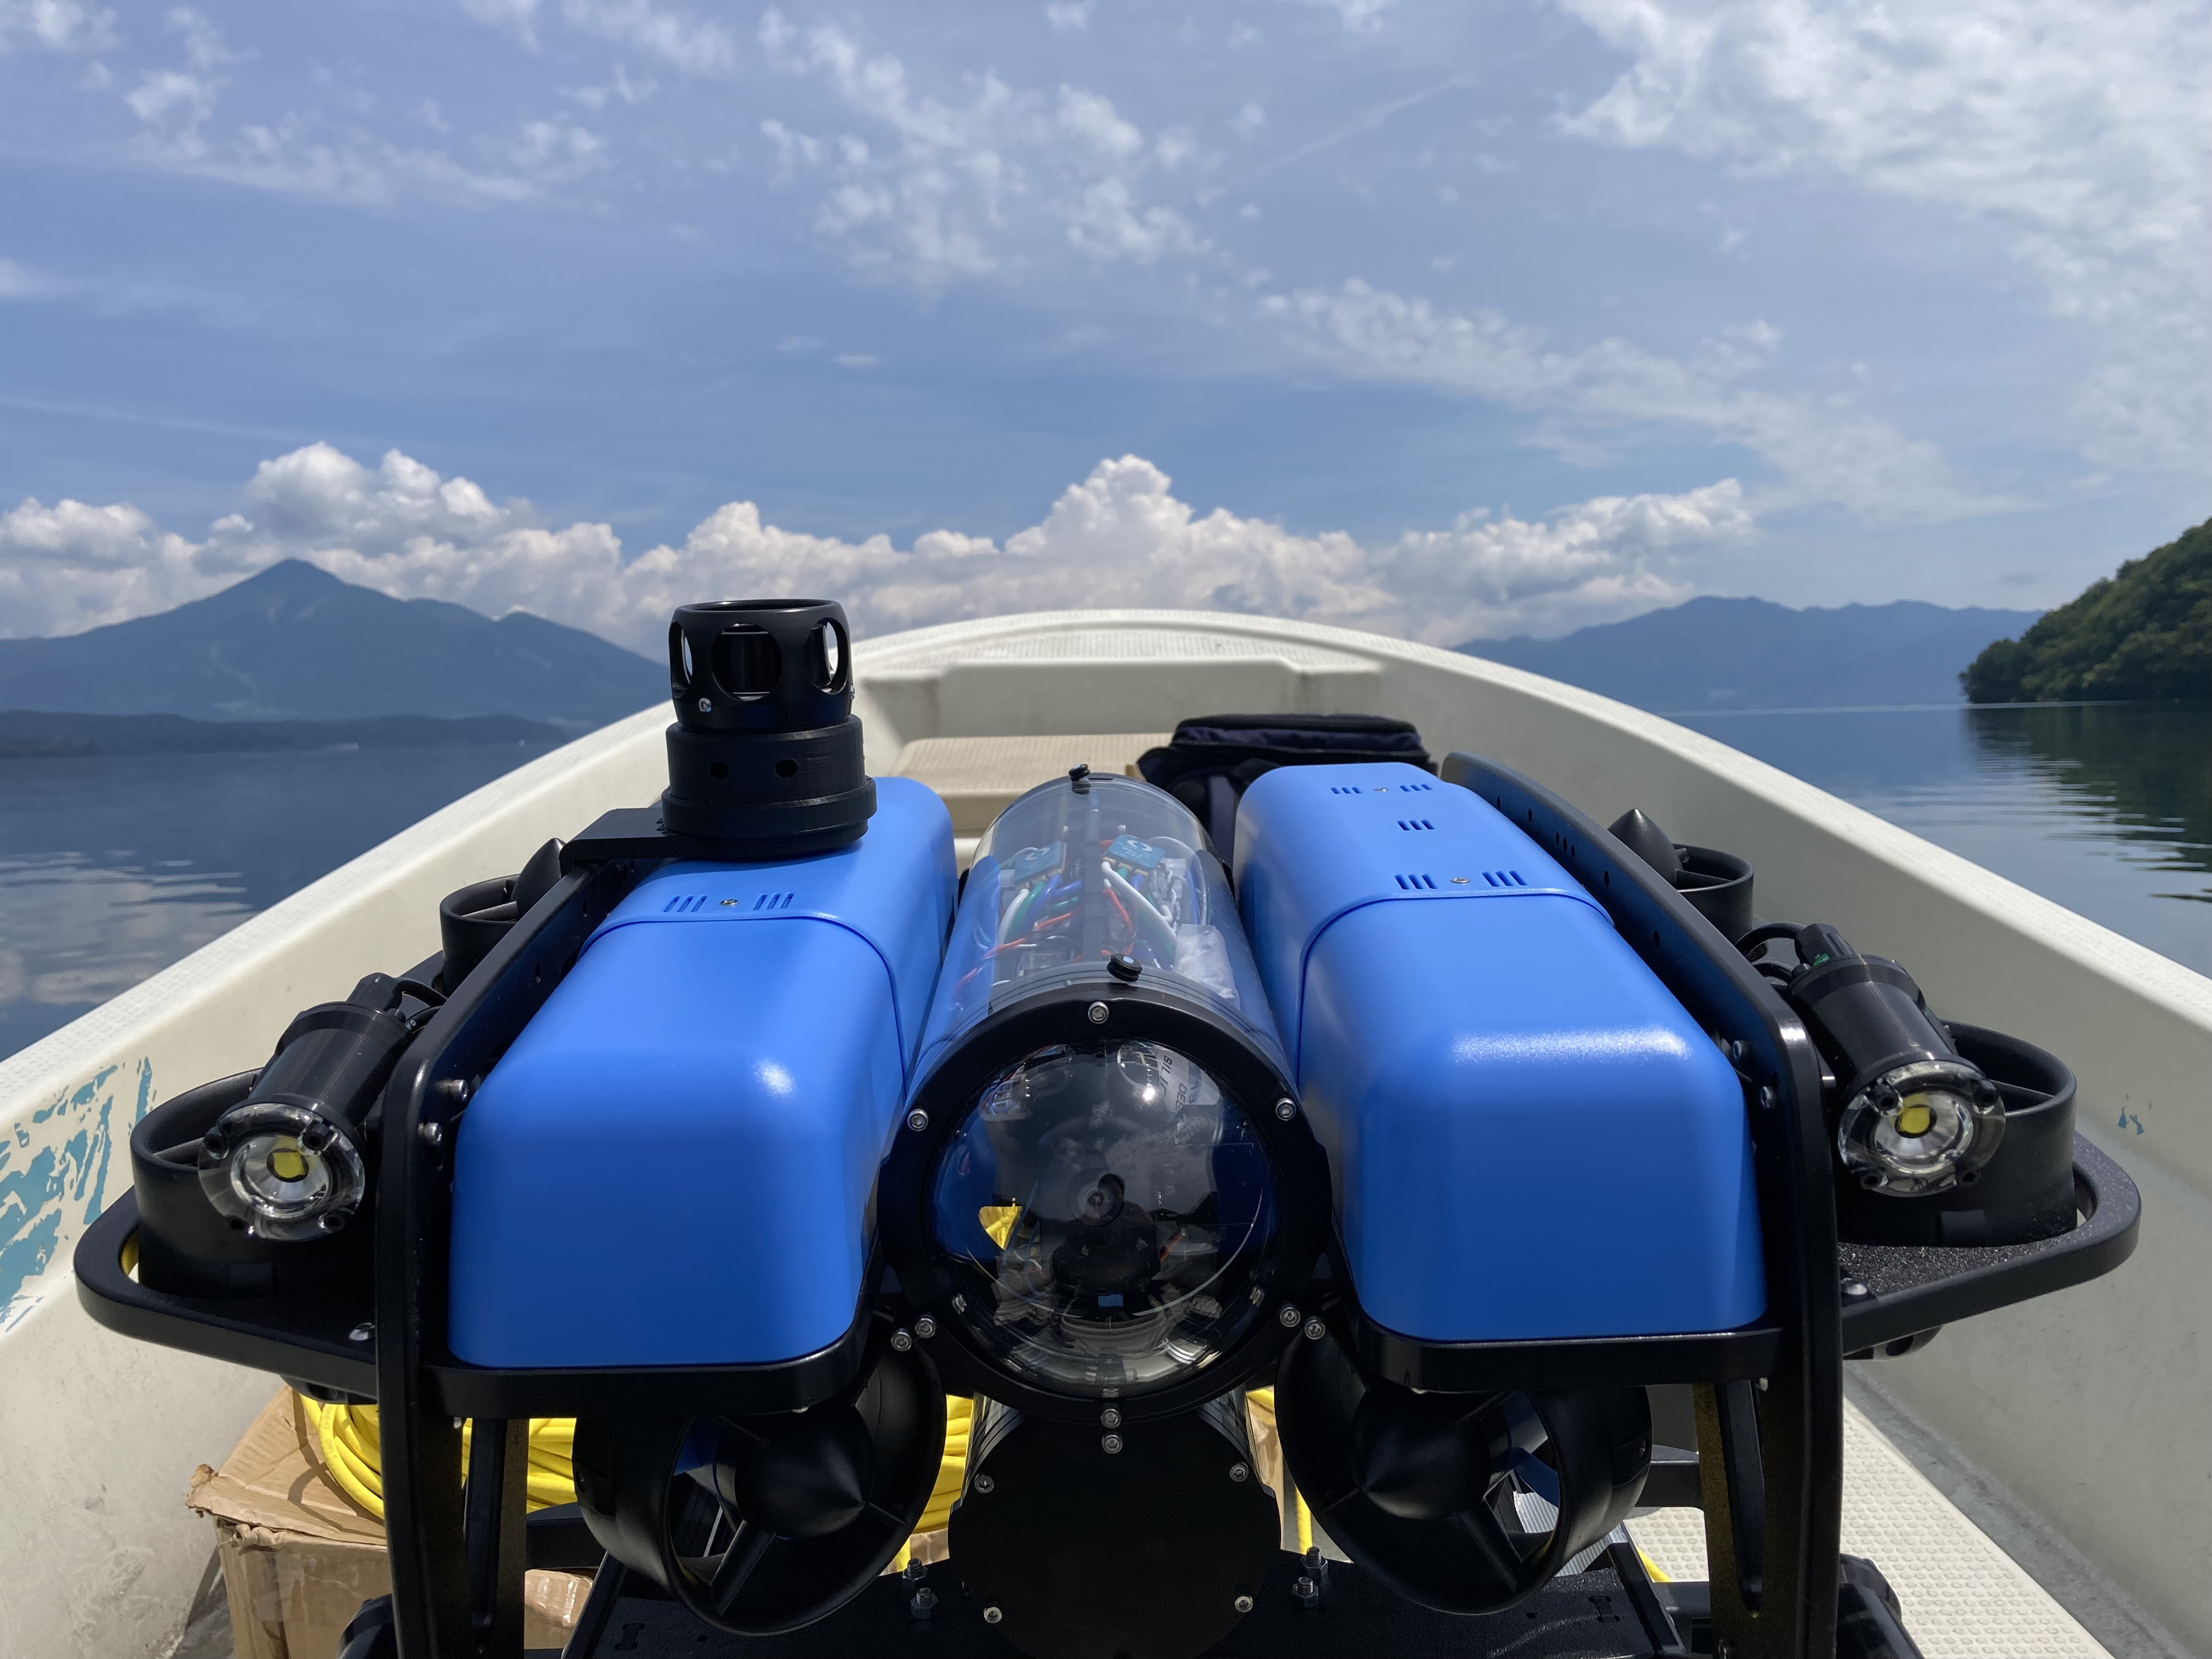
Underwater Robots for Surveying of the Lake
主に湖で環境調査の活動をするための水中ロボットシステムを研究します。
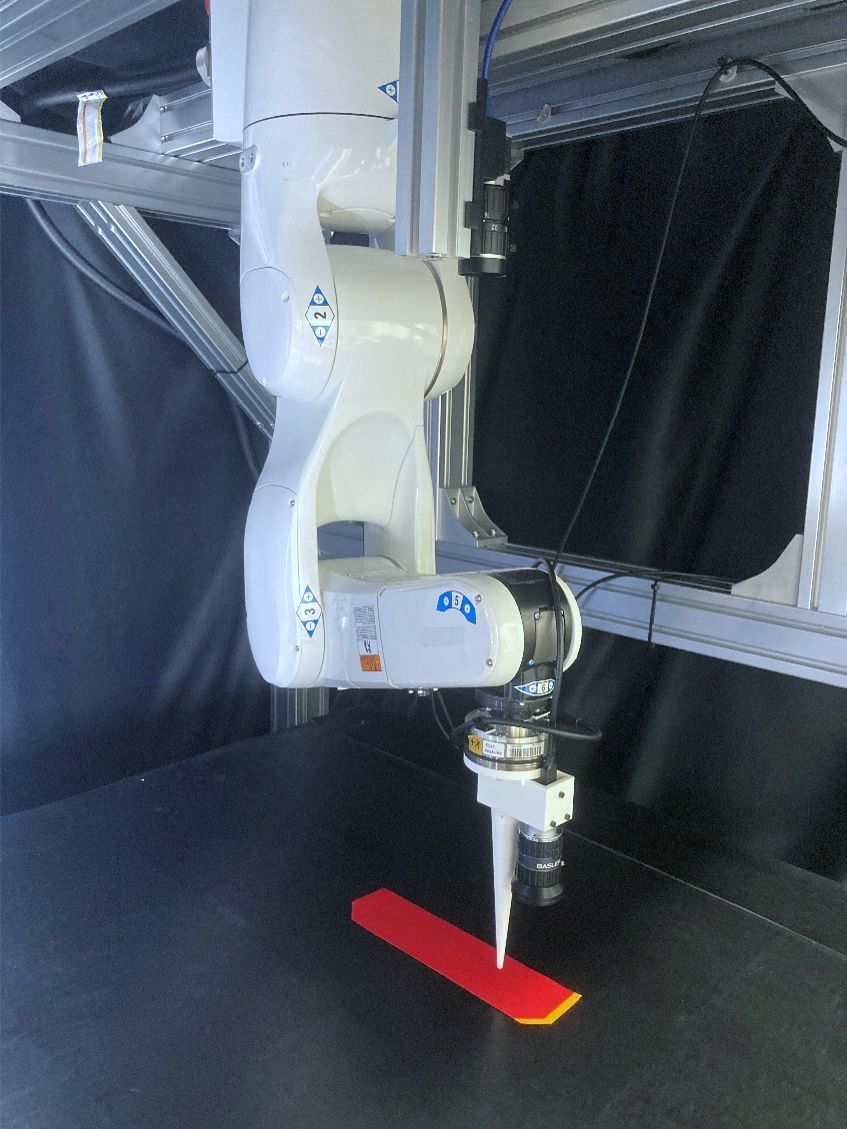
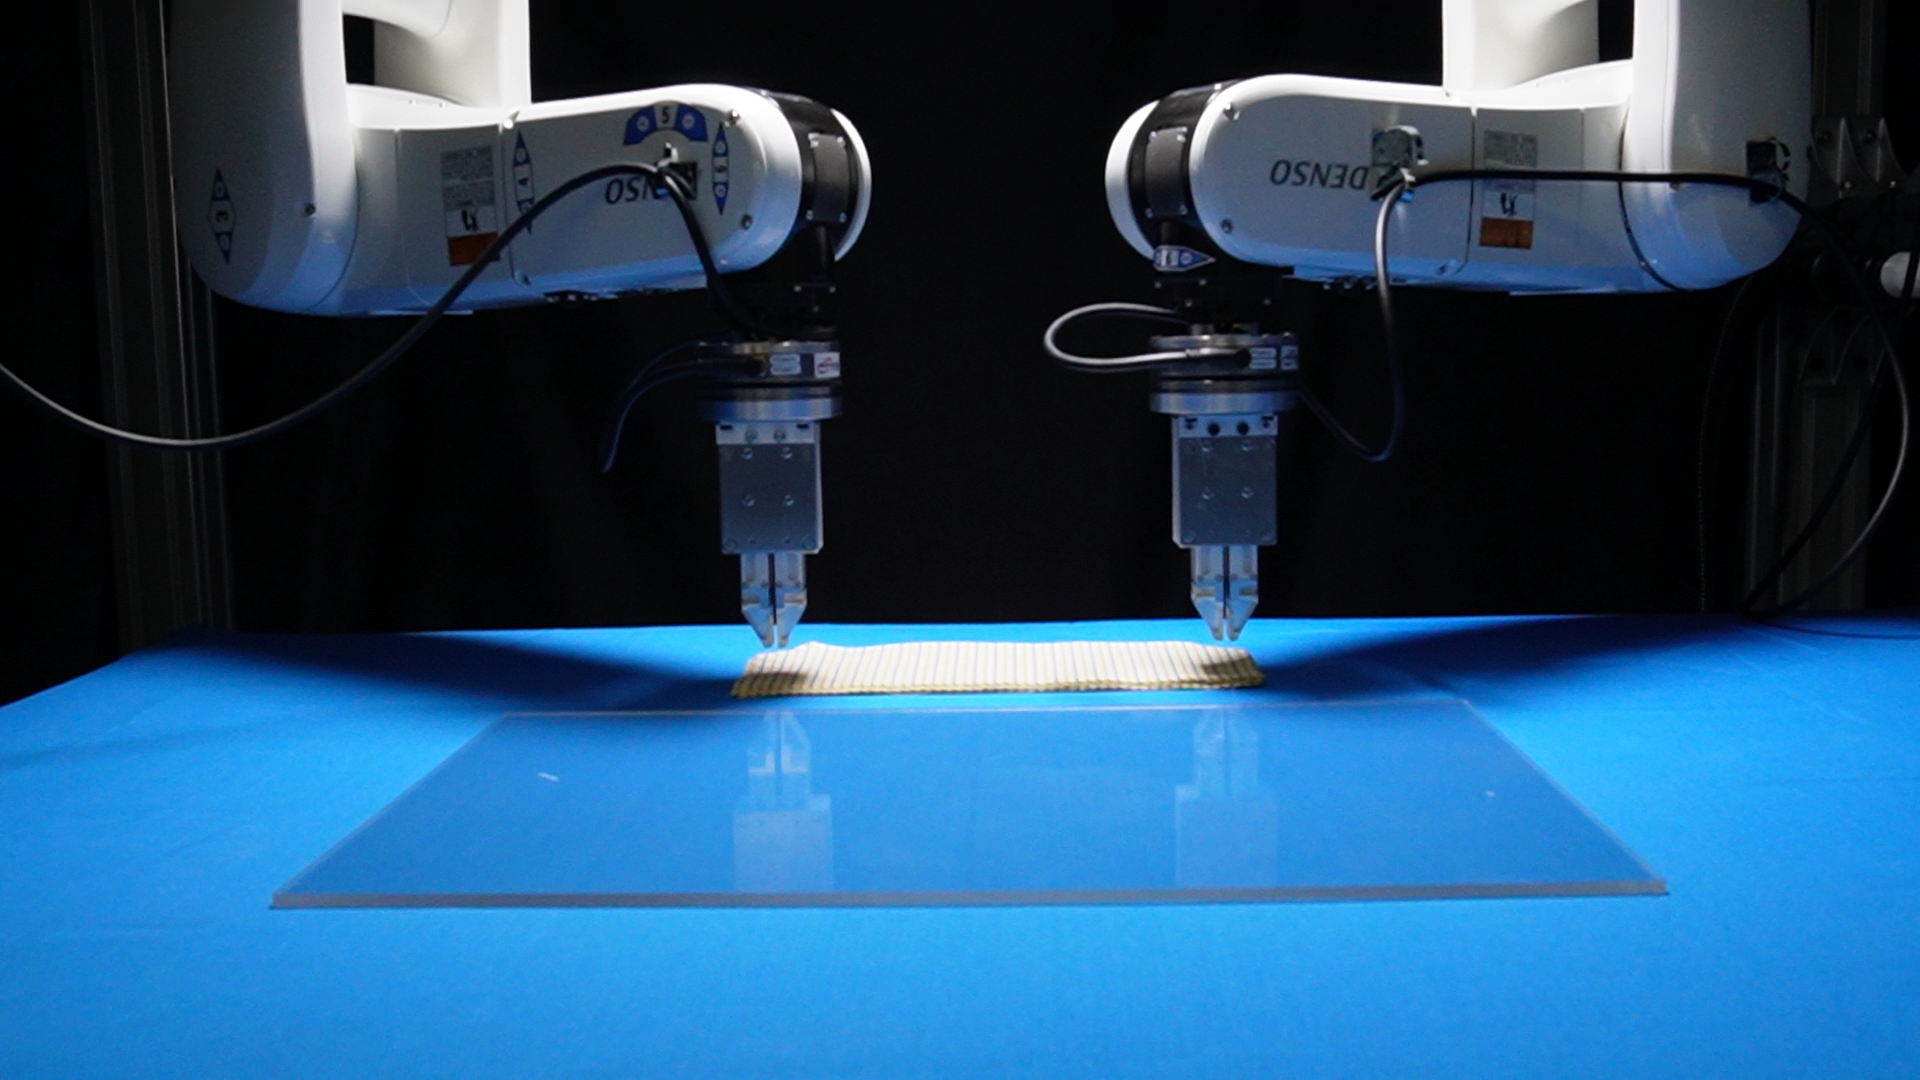
Deformable Object Manipulation
布などの柔軟物を対象とした把持・操作技術を研究します。
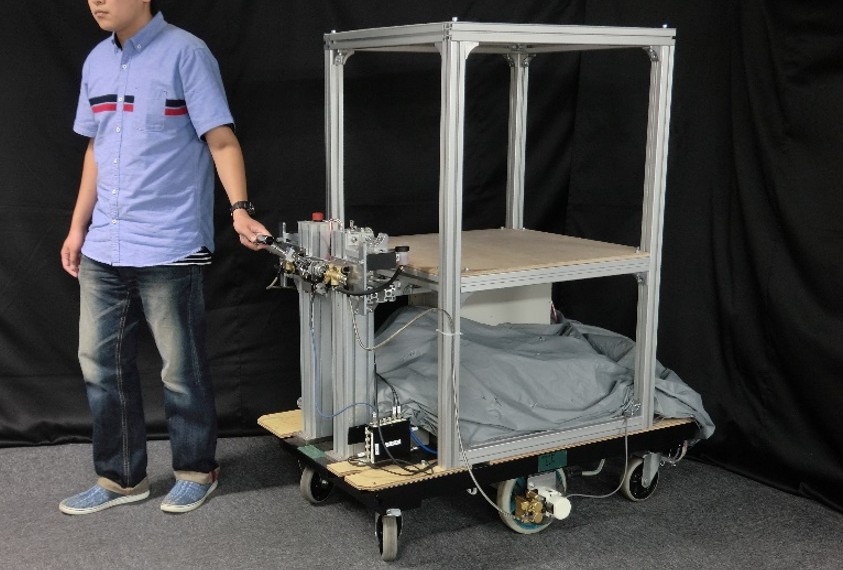
Power-assisted Carts
重量物搬送支援のためのパワーアシストシステムを研究します。
学生募集
ロボットの機構を考え,設計し,実際に作って動かす研究に興味のある学生を歓迎します。
配属方法,研究室見学については学生向けページをご覧ください。